によるBOSI ツール
手動工具は人間の努力を必要とします。電動工具は、電気や圧縮空気などの外部エネルギー源を使用します。アクセス、小さな調整、または短時間のセットアップを優先する場合は、手動ツールを選択してください。繰り返しの作業や材料の除去が必要な場合は、電動工具を選択してください。
手動工具と電動工具を比較するとき、私は完成した作業、つまり必要な取り付け、切断、穴、または締め付けの結果から始めます。次に、完全な作業方法を比較します。より高速なモーターは、プロセスが依然として許容可能な部品を提供する場合にのみ役立ちます。
このガイドでは
手動工具と電動工具: 主な違い
エネルギー源によって仕事のやり方が変わります。それ自体では、精度、安全性、または最低コストを確立するものではありません。この比較を使用して、特定の操作で何をチェックする必要があるかを特定します。
| 要素 | ハンドツール | 電動工具 | 何が選択を決めるのでしょうか? |
|---|---|---|---|
| エネルギー供給 | 力はオペレータから発生します。 | モーターまたは別の外部電源が動作エネルギーを供給します。 | 利用可能な電力、作業場所、および機器の適合性。 |
| 準備 | 簡単な条件と適合性のチェックを経て、適切なツールが準備できる可能性があります。 | アクセサリ、設定、ガード、バッテリー、または電源接続が必要な場合があります。 | ワークホールディングを含む両方の方法の準備をカウントします。 |
| 繰り返しの作業 | ストロークや回転を繰り返すと、オペレータの労力が増加します。 | 電動モーションにより、繰り返しの手作業を軽減できます。 | バッチサイズ、完全なサイクルタイム、および人間工学的評価。 |
| 制御と精度 | 直接のフィードバックは、小さな調整に役立ちます。 | ガイド、治具、制御された設定により、一貫した結果が得られます。 | 許容誤差と結果の測定方法。 |
| アクセス | コンパクトな手動工具は限られたスペースに届く可能性があります。 | 本体、バッテリー、アクセサリー、ホースやケーブルには隙間が必要です。 | 全体の動きと撤退経路を確認してください。 |
| 身体的要求 | 握力、姿勢、繰り返しが依然として重要です。 | 重量、反力、トリガーの使用、騒音、振動が重要となる場合があります。 | ツール、ユーザー、ワークステーションを一緒に評価します。 |
| 所有コスト | 消耗品、メンテナンス、人件費が含まれます。 | 電源システム、アクセサリ、保守、ダウンタイムも考慮してください。 | 予想されるワークロードで受け入れられたジョブごとのコストを比較します。 |
人間工学は独自のチェックに値します。手動作業に必要な繰り返しの力と、電動セットアップの重量、グリップ、リーチ、および反力を比較してください。トライアルにはオペレーターの作業位置を含めます。
ハンドツールとは何ですか?
この比較では、ハンドツールとは、人間の労力を使って材料を掴んだり、回転させたり、叩いたり、切断したり、形を整えたりする手動操作のツールです。一般的な例としては、ドライバー、スパナ、ラチェット、ペンチ、ハンマー、ヤスリ、手動のこぎりなどがあります。
ラチェット機構は、ハンドルの動きの伝達方法を変更します。ツールが電動になるわけではありません。同様に、電動工具で切断または穴あけを実行している間、手動クランプでワークピースを保持できます。
手動ツールは、簡単なセットアップやワークピースへの直接的なフィードバックが必要な場合に便利です。それらの適性は依然としてタスクによって異なります。ビットが凹部に正しく収まらない場合、長いドライバーでネジに手を伸ばしても役に立ちません。
電動工具とは何ですか?
電動工具は外部エネルギー源を使用して、作業に必要な動きや力を生成します。ドリルは少し回転します。レシプロソーは刃を前後に動かします。オペレータは依然としてツールの位置決め、サポート、および制御を行います。
動力源別の電動工具の種類
- コード付き電動工具ケーブルを通して電気を引きます。作業の一環として、電源接続とケーブルルートを計画します。
- コードレス電動工具バッテリーから電気を引き出します。選択には、充電、互換性のあるパック、ツールの作業重量を含めてください。
- 空圧ツール圧縮空気を使用します。適切な空気供給、ホース、接続が必要です。
これらは一般的なワークショップの例です。他のポータブル電動工具のカテゴリには、液体燃料、油圧、および粉末作動工具が含まれます。それぞれに独自の動作条件と注意事項があります。
コードレスツールは電動工具の一種です。バッテリーを使用すると、ツールに電源ケーブルを接続する必要がなくなりますが、作業環境や対象用途を確認する必要がなくなるわけではありません。
一般的な手動工具と電動工具: 例と使用法
便利なツール リストは、各ツールを操作に関連付けます。どちらもファスナーを回すことができる 2 つのツールは、組み立てのさまざまな段階で使用できます。
一般的なハンドツールの種類と用途
| ツールの種類 | 一般的な使用方法 | 選択チェック |
|---|---|---|
| ドライバー | ネジの始動、取り外し、または調整。 | 正しいビットプロファイルとサイズ。ネジに直接アクセスできます。 |
| スパナまたはラチェット | 互換性のあるナットとボルトを回転します。 | 正しいサイズ、かみ合い、ハンドルのクリアランス。必要に応じて、別の指定トルクプロセスが必要になります。 |
| ペンチまたはクランプ | 工具の意図された用途内でのグリップ、位置決め、または保持。 | ジョーの形状、容量、表面保護、確実な保持。 |
| 弓のこまたはヤスリ | 手動切断または制御された材料除去。 | 適切なサポートとアクセスを備えた、素材に合わせたブレードまたはヤスリ。 |
一般的な電動工具の種類と用途
| ツールの種類 | 一般的な使用方法 | 選択チェック |
|---|---|---|
| ドリルドライバー | 適切なアクセサリとモードを使用した穴あけまたはネジ締め。 | 材質、ビット、速度範囲、締め付け要件、ワークホールディング。 |
| インパクトレンチ | 衝撃動作を使用して、互換性のあるファスナーを緩めたり打ち込んだりします。 | 適切な耐衝撃アクセサリ、ジョイントの制限、および必要な締め付け手順。 |
| レシプロソー | ワークに合わせて刃を選んでパワーカット。 | ブレードの適合性、アクセス、ワークピースのサポート、および必要な切断品質。 |
| サンダーまたはグラインダー | 工具の意図された用途内での表面処理または材料の除去。 | 承認されたアクセサリ、定格、保護、および粉塵または火花の制御。 |
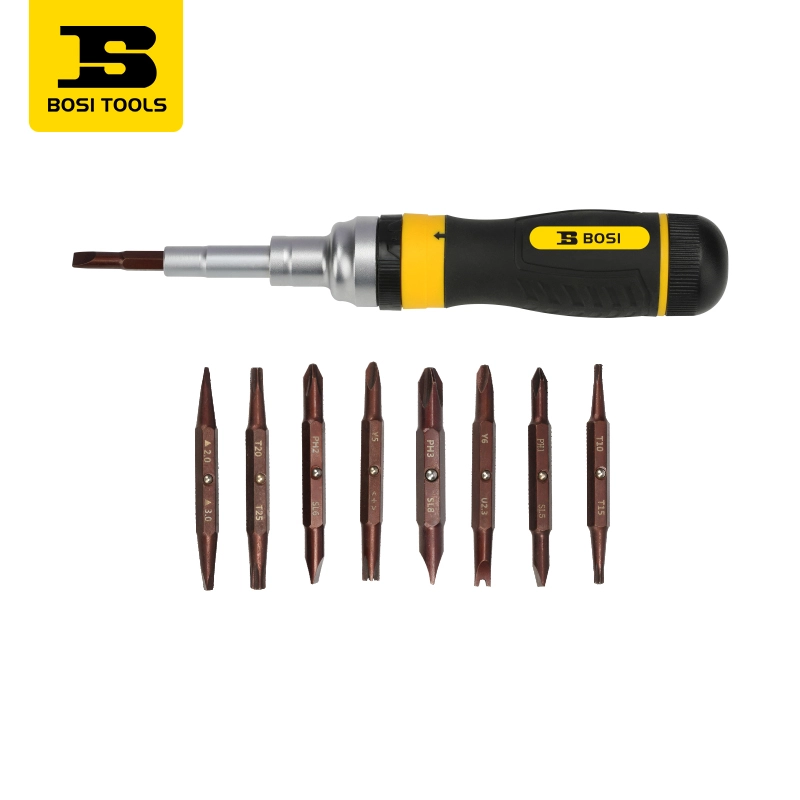
19-in-1 ラチェット ドライバーのBOSI仕様には、S2 合金鋼ビット、双方向ラチェット、寸法 212 × 35 × 35mm がリストされています。エンベロープとビットが作業スペースにかみ合っていることを確認してください。
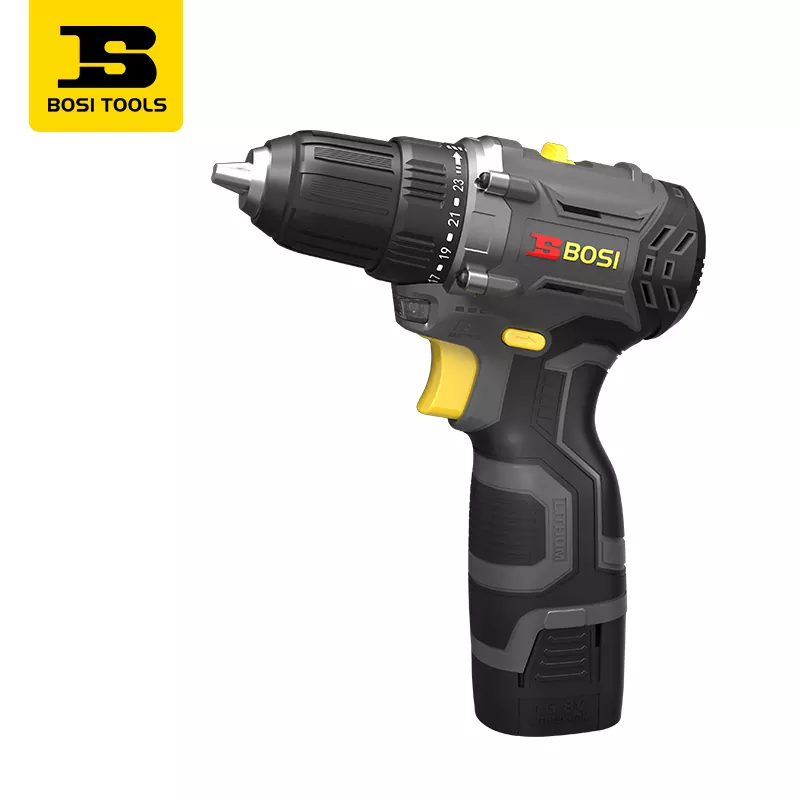
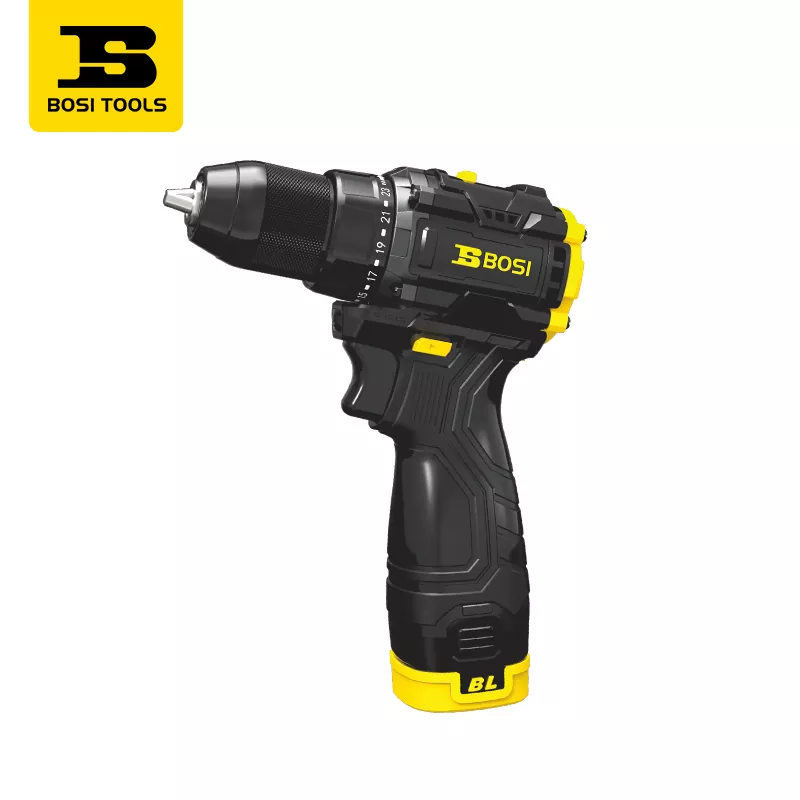
コードレスドリルドライバー繰り返しの穴あけや打ち込みを評価するための電動オプション。モード、アクセサリ、ジョイントの要件によってその用途が決まります。BOSI ドリルドライバーの詳細.
ドリル仕様の選択で変わること
のBOSI ブラシレスドリルドライバー仕様に 2 つの構成を示します。フィールドを比較すると、あるフィールドから別のフィールドに移動したときにどの機能が変化するかがわかります。
| 仕様 | 16V構成 | 20V構成 | 選択の意味 |
|---|---|---|---|
| 記載最大トルク | 50N・m | 60N・m | 意図したタスクと比較します。どちらの値も、特定のジョイントに伝達されるトルクを確立するものではありません。 |
| バッテリー容量 | 2.0Ah | 2.0Ah | 一致する Ah 数値だけでは、異なる電圧構成間で同等の実行時間を確立することはできません。 |
| 無負荷速度 | 0~500 / 0~1,800r/min | 0~500 / 0~1,800r/min | 記載されている速度範囲は同じです。ビットと材料の使用条件を選択します。 |
| 最大チャッククランプ径 | 10mm | 10mm | 付属品のシャンクの適合を確認してください。このフィールドは、普遍的な最大穴直径ではありません。 |
| 調整設定 | 23+1 | 23+1 | 設定はセットアップをサポートします。これらは個別に認定されたトルク値ではありません。 |
より高い電圧構成により、ここに記載されている最大トルクが変わりますが、チャックのサイズと速度範囲は同じままです。臨時の修理の場合は、まず手動ドライバーを使用してアクセスと接合要件を比較します。繰り返し打ち込みや穴あけを行う場合は、実際のビット、ワークピース、治具を使用して、選択した動力構成を評価してください。
手動工具または電動工具をいつ使用する必要がありますか?
タスク、材料、アクセス、数量、および受け入れ要件に応じてツールを選択します。どちらの方法でも必要な結果や作業条件を満たせない場合、時間を比較するのは時期尚早です。
手動工具が現実的な選択肢である場合
時々調整したり、短期間の修理をしたり、サイズや動きに合わせてアクセスを制限したりするには、手動ツールを検討してください。アクセス可能なネジがいくつかある場合は、手動ドライバーを使用した場合の準備が少なくて済む場合があります。仕上げ代が小さい場合は、適切なヤスリを使用して徐々に仕上げる方が簡単な場合があります。
作業負荷と個別の動作を確認します。一度は管理できると感じられる方法でも、シフト全体で繰り返すと困難になる可能性があります。
電動工具が現実的な選択肢となる場合
繰り返しの動作、大幅な材料の除去、または利用可能な作業時間がサポートされる場合は、動力付きの方法を検討してください。ツールの周囲の機器も含めます。治具、付属品、エネルギー供給、検査方法によって、変更が機能するかどうかが決まります。
| タスク | 考慮すべき手動の方法 | 考慮すべきパワードメソッド | 決定チェック |
|---|---|---|---|
| 時々ネジ調整 | 正しくフィットするドライバー。 | アクセスと制御が許可される適切なドライバー。 | アクセス、ネジの状態、部品を損傷する危険性。 |
| ネジの繰り返し組立 | 少量または特定のアクセス ニーズの場合は手動運転。 | 適切なドライバーと制御された組み立てプロセス。 | 同じ共同合格基準での合計サイクル時間。 |
| 小さな切断作業 | 適切な弓のこまたはその他の手動カッター。 | セットアップと動作が作業に適している場合は、適切な鋸が必要です。 | 材質、断面、ブレード、サポート、仕上げの要件。 |
| 繰り返しカット | ボリュームと労力が現実的なものであれば、手動でカットします。 | 繰り返し可能なサポートまたはガイドを備えた適切な電動のこぎり。 | 切断品質とバリ取りを含む完全なバッチ時間。 |
| 穴あけ | 限られた適切なタスクに適した手動ドリル。 | 材質・径・用途に合わせたドリル。 | 穴の位置、サイズ、深さ、および必要なワークホールディング。 |
| コンポーネントを保持する | 適切な万力またはクランプ。 | プロセスで電源が必要な場合は、電源付きのフィクスチャ。 | 動きや許容できない歪みのない安全な位置。 |
アクセス制限付き修理: 到達範囲だけでなく動作もチェック
機械カバーの後ろにある凹んだファスナーを考えてみましょう。コードレスドライバーの本体では、ビットがネジと一直線に並ぶのを妨げる可能性がありますが、手動ドライバーではビットがネジに届く可能性があります。別の場所では、長い手動ハンドルでは回転スペースが少なすぎるため、コンパクトな電動工具の方が適している場合があります。
私は 3 つのクリアランスを確認します。ビットまたはソケットを完全に装着するスペース、ツールを操作するスペース、緩んだ留め具を引き出すスペースです。ラチェットの機構を前進させるには、十分なハンドルの動きが必要です。拡張するとリーチが広がりますが、ツールを位置合わせしておくために必要なスペースも変わります。
ネジの凹みはアクセスと同じくらい重要です。CCOHS ドライバーのガイダンスチップのタイプとサイズの両方を一致させる必要があります。たとえば、Phillips と Pozidriv は、どちらもクロスヘッドのデザインに似ているという理由だけで交換可能ではありません。チップが飛び出た場合は、力を加える前に停止してかみ合いを確認してください。
ソケット作業については、1/2インチ手動ラチェット仕様には、長さ 255 mm と 24 歯の機構がリストされています。歯のピッチは360°÷24=15°となります。それを機構の参考として、実際のハンドルクリアランスやソケットの噛み合い、周囲の障害物などを確認してください。完全なツールが 15° のギャップごとに動作することを保証するものではありません。
繰り返しの締め付け: 制御された組み立てプロセスの比較
ネジが回しにくくなった場合は、まずビットのはまり具合、位置合わせ、ネジ山の状態、指定された接合手順などを確認します。原因を究明する前に駆動力を高めると、セットアップの問題が部品の破損につながる危険があります。
繰り返しの締結操作では、同じジョイントの方法を比較し、同じ合格基準を使用します。位置決め、スレッドの開始、駆動、チェック、および修正が含まれます。トリガー時間のみを測定すると、ジョブの大部分が比較の対象から外されます。
ドリルの番号付きクラッチ設定は、文書でアプリケーションのトルク値が確立されていない限り、セットアップ制御として扱う必要があります。ジョイントに指定された締め付け要件がある場合は、所定の手順と適切な検証済み工具を使用してください。通常のラチェット レンチやインパクト レンチだけでは、要件が満たされていることを確認できません。
これらのチェックを分離する理由は機械的なものです。NASA のファスナー設計マニュアル、ファスナー トルクのセクションでは、ねじ山の摩擦、軸受面の摩擦、コーティング、および潤滑がトルクとボルトの予圧の関係に影響を与えると説明しています。したがって、ツールが宣伝している最大トルクは、完成したジョイントのクランプ荷重の証拠としては不十分です。後で確認しても、以前の締め過ぎが元に戻るとは考えないでください。
類似したジョイントのバッチについては、比較中、ファスナー、嵌合部品、表面状態、および開始方法を一貫した状態に保ちます。フィクスチャがロードされたときにドライバーが位置合わせされたままであることを確認します。試用には、磨耗したビットの交換や厄介な再配置も含めます。空のベンチで良好な結果が得られても、同じ方法がアセンブリ内で機能することは証明されません。
のBOSI ブラシレスレンチパラメータテーブル350N·m 構成には 20V/4.0Ah バッテリと 1/2 インチ ドライブがリストされ、1,200N·m 構成には 20V/6.0Ah と 3/4 インチ ドライブがリストされます。構成を変更すると、公開された出力だけでなくアクセサリ インターフェイスも変更される可能性があります。正確な構成と耐衝撃性のアクセサリを作業に合わせてください。手動ラチェットと電動レンチのドライブ サイズが 1/2 インチであるため、すべてのアクセサリが互換性があるわけではありません。
金属切断: 断面と仕上げエッジに応じて選択します
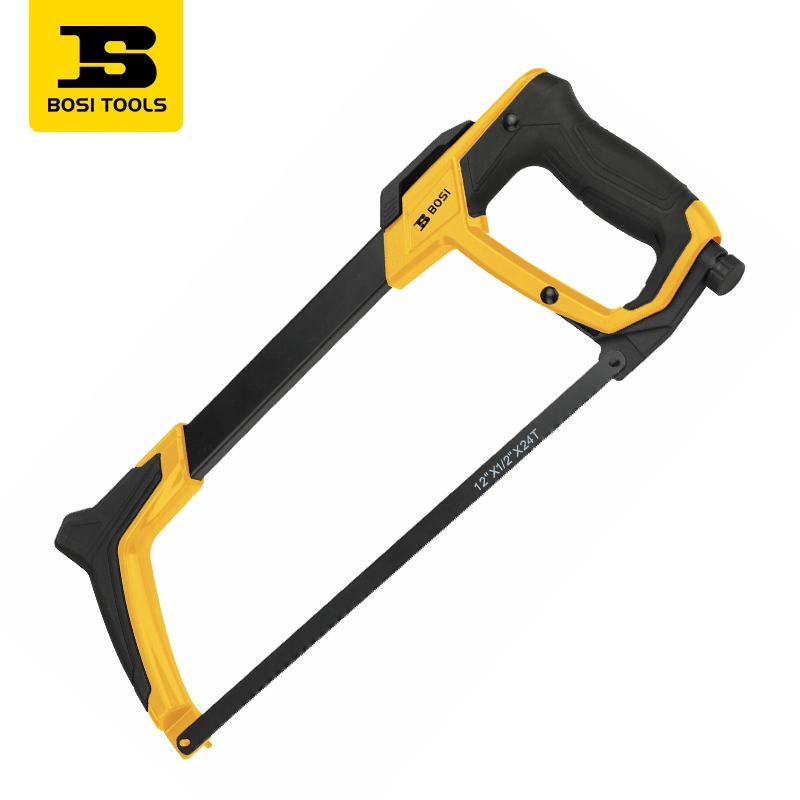
短い金属ストックの場合、フレームがワークを通過し、ストックをしっかりと保持できる場合は、金ノコが実用的である可能性があります。私たちの弓鋸フレーム仕様には、300 mm のブレード適合性と 395 × 160 × 28 mm の全体寸法が記載されています。刃の長さはアクセサリの取り付け寸法です。アクセスをチェックするときは、完全なフレーム エンベロープが重要です。
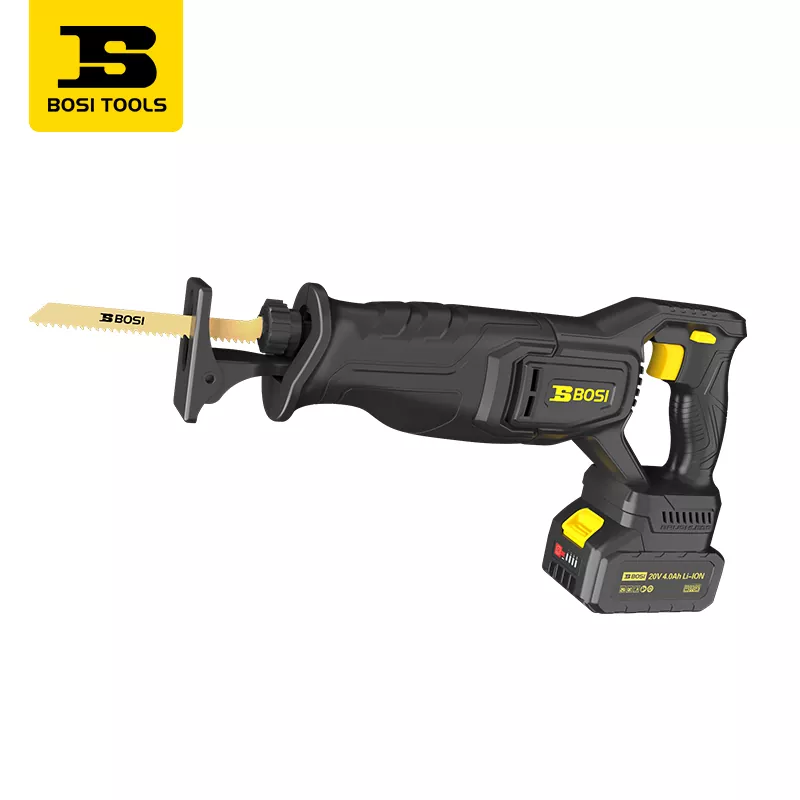
のBOSI ブラシレスレシプロソー仕様には、20V/4.0Ah のバッテリー構成、20mm の往復ストローク、および工具不要のブレード交換がリストされています。ストロークはブレードの動きを表します。材料の最大厚さや切断に必要な時間は指定されていません。
素材が中実か薄板か中空か、その材質、必要な長さ、直角度、仕上げなどを記録します。その素材の刃と切削条件を選択します。手動弓のこで、ブレードの張力とフレームの位置を確認します。どちらの方法でも、サポートを確認し、不安定な切断を強制しないようにしてください。
バリ取り後の仕上がりを比較してみます。動力付きメソッドでさらに仕上げ作業が残る場合は、それをサイクルに含めます。長さと直角度が厳密に指定されている場合は、フリーハンド レシプロソーが弓のこからの自然なアップグレードであると想定するのではなく、ガイド付き切断プロセスを検討してください。
穴あけ:ビット、保持方法、穴の要件を一致させます。
穴あけの場合、選択は通常、手動か電動かを超えて、穴あけ設定に移ります。コードレスドリルは、修理作業のための機動性を提供します。穴の位置、位置合わせ、または繰り返しの位置決めを手動で制御することが難しい場合は、ガイド付きセットアップまたは固定セットアップを検討する価値があるかもしれません。
材質、穴の直径、深さ、穴がパーツを貫通するかどうかを指定します。関連する説明書からビットと切削条件を選択します。ドリルで宣伝されている無負荷速度は、すべての材料に対して推奨される切削速度ではありません。
CCOHS 電動ドリルのガイダンスドリルの能力、材質、作業に適合したビットがチャックに正しく装着されている必要があります。また、小さなストックを片手で保持しながらもう一方の手で穴あけするのではなく、ねじれや回転を防止する必要もあります。
手術後に穴の位置と大きさを検査します。エントリーポイントがふらつく場合は、速度や推力を上げる前に位置決め方法や設定を確認してください。ワークが動いた場合は保持位置を修正してから比較を続けてください。
結果が悪い場合はツールカテゴリを変更する前に診断してください
| 観察された問題 | 最初のチェック | ツールの変更で示さなければならないこと |
|---|---|---|
| ドライバーが滑り出す | ビットの種類、サイズ、磨耗、位置合わせ、ネジの凹みの状態。 | 実際の作業位置で確実にかみ合います。 |
| カットワンダー | ブレードの適合性と状態、手動ブレードの張力、ガイド、およびワークピースの移動。 | 仕上げ後の必要な寸法と切断品質。 |
| 穴の位置が違う | 基準マーク、位置決め方法、ビットの状態、ストックの動き。 | 図面要件内の位置とサイズを測定します。 |
| 仕事が疲れる | 繰り返し、グリップ、姿勢、ツールの重量、リーチ、および必要な力。 | 新たな危険性を評価した、全体的な作業方法の改善。 |
これらは検査の出発点であり、症状だけから診断するものではありません。動力付きの交換品では、同じセットアップエラーがより速いサイクルに持ち込まれる可能性があります。
手動工具は電動工具よりも正確ですか?
どちらのカテゴリーも本質的により正確というわけではありません。精度は完全な方法と測定結果に依存します。手動ツールは有益なフィードバックを提供できますが、ガイド付きの動力付きメソッドは一貫した作業を生み出すことができます。どちらも一貫して間違った結果を生成する可能性があります。
制御と触覚フィードバック
手動ツールでは、少量を前進させるときに抵抗の変化を感じることがよくあります。このフィードバックはオペレーターの応答に役立ちますが、寸法測定値や校正されたトルク測定値ではありません。
電動工具は、適切な設定、ガイド、停止、ワーク保持を通じて制御された動きを提供することもできます。有益な疑問は、設定によってオペレータが必要な結果を超えることなく、必要な結果に近づくことができるかどうかです。
精度と再現性
ワークショップでの決定については、次の 2 つのチェックを分けてください。精度は、結果がターゲットにどれだけ近いかを尋ねます。再現性は、同じ条件下で繰り返された結果がどの程度一致するかを問うものです。間違った位置にストップを設定すると、すべて図面からオフセットされた密集した穴のグループが作成される可能性があります。
測定値を比較するときは、確認方法も一貫してください。測定方法の変更によってツール間の違いが曖昧にならないように、同じ基準、機器、手順、および作業条件を使用してください。
| コンセプトチェック | タイトグループ、オフセット | タイトなグループ、中心 |
|---|---|---|
| 繰り返されるポジションの広がり | 小さい | 小さい |
| ターゲットに対する位置 | ターゲットからのオフセット | ターゲットを中心に |
| 次にチェックすべきこと | セットアップリファレンスを修正する | 必要な許容差に対して結果を確認する |
概念的な比較であり、測定された BOSI 結果ではありません。緊密なグループでも間違った位置にある可能性があります。
ドリル加工されたコンポーネントの場合、図面のデータムからの穴の位置と穴の直径を別の特性として確認します。ボルトが穴に適合するかどうかを確認しても、ボルトの位置は特定されません。指定長さにカットしたワークの場合は、長さと端部の直角度を個別に確認してください。指定された要件を解決できる測定機器と方法を選択してください。
結果がオフセットされている場合は設定を修正します。飛散した場合の動き、磨耗、または一貫性のない取り扱いを調査します。どちらかの方法が制御しやすいと感じる場合でも、比較の際にはそのチェックを続けてください。
電動工具が実際に時間を節約できるのはいつですか?
承認された操作ごとの時間の短縮が余分な準備や中断を上回る場合、電動ツールはバッチ時間を節約します。クロスオーバーはジョブによって異なります。 「電動工具は常に10個以上を使用する」などという信頼できる普遍的なルールはありません。
セットアップ時間と操作ごとの時間
シンプルな計画モデルから始めて、全体を通して数秒を使用します。
合計バッチ時間 = セットアップ時間 + 数量 × 操作ごとの完了時間
例示的な締結ステーション計画では、手動セットアップに時間がかかると仮定します。300秒そして、各完全な操作には時間がかかります20秒。べき乗メソッドがかかると仮定します900秒セットアップして、8秒操作ごとに。サイクル数値には、同じ合格要件への位置決めとチェックが含まれます。これらは想定された入力値であり、製品のパフォーマンスを測定したものではありません。
| 量 | 手動による方法 | 動力による方法 | このモデル内の結果 |
|---|---|---|---|
| 20 の操作 | 11分40秒 | 17分40秒 | 手動の方が6分早いです。 |
| 50 の操作 | 21分40秒 | 21分40秒 | 合計時間は等しい。 |
| 1,000 回の操作 | 338分20秒 | 148分20秒 | パワードの場合は 190 分速くなります。 |
クロスオーバーというのは、(900 − 300) ÷ (20 − 8) = 50 回の演算。この量を下回ると、想定される手動セットアップの利点が支配的になります。それを超えると、想定されるパワーサイクルの利点が支配的になります。サイクルタイムが等しい場合、サイクルタイムの節約によって余分なセットアップを回復することはできません。
| バッチサイズ | 手動による方法 | 動力による方法 |
|---|---|---|
| 20 の操作 | 11分40秒 |
17分40秒 |
| 50 の操作 | 21分40秒 |
21分40秒 |
| 100 の操作 | 38分20秒 |
28分20秒 |
手動で 5 分のセットアップ + 20 秒/操作、および電源を入れた場合 15 分のセットアップ + 8 秒/操作を想定します。 50 回の操作での同等時間: 21 分 40 秒。製品テストではなく計算。
メンテナンス、切り替え、ダウンタイム
この計算を使用して、駅で何を測定するかを決定します。短いトライアルには、実際の治具、ワークピース、付属品の変更、および検査手順が含まれる必要があります。最速の単独動作を選択するのではなく、受け入れられた出力と割り込みを記録します。
バッテリーの交換、ブレードの交換、クリーンアップ、およびそれらが発生した場合の再作業を追加します。これらのアクティビティが記録されたサイクルの外にある場合は、その時間を個別に追加してください。購入の決定には、消耗品、メンテナンス、機器のコスト、予想される作業負荷も含めてください。単純な時間モデルでは、金銭的回収は計算されません。
耐用年数全体にわたってコストが安くなるのはどれですか?
予想されるワークロードで合格した結果を生成するための総コストを比較します。購入価格は 1 つの入力です。時折の修理には経済的なツールでも、繰り返しの生産に使用するにはコストがかかる可能性がありますが、精巧な動力付きセットアップは、頻度の低い作業では正当化するのが難しい場合があります。
| 費用項目 | 何を記録するか | なぜそれが決定を変える可能性があるのか |
|---|---|---|
| 設備とセットアップ | 工具、固定具、ガード、互換性のある電源システム、およびセットアップ作業。 | ベアツールの価格には、それを操作するために必要なアイテムが含まれていない場合があります。 |
| 消耗品 | ビット、ブレード、ソケット、研磨材、その他のプロセス消耗品。 | 同一作業条件での交換頻度を比較します。 |
| 運営労働力 | 準備、取り扱い、作業時間、検査、仕上げ、段取り替え。 | 電動モーションでは、ジョブの一部だけが短縮される場合があります。 |
| 可用性 | 充電の手配、整備、修理の遅れ、必要なバックアップ機器。 | ワークステーションが停止すると、ツールのオペレータ以外にも影響が及ぶ可能性があります。 |
| 品質の損失 | 実際のスクラップ、再加工、代替材料、および繰り返し検査。 | 許容できない作業が発生する場合、迅速な操作の価値は限られます。 |
可能な限り最適な使用率ではなく、予想されるワークロードを使用する
公平に比較するには、両方の方法で同じ評価期間と予想数量を選択します。設備コストを一貫して割り当て、価格には実際の見積書または記録を使用します。使用できる作業ができるまで、余分な容量を容量として記録します。
オペレーターの時間を節約しても、自動的に同等の現金の節約がもたらされるわけではありません。これらの分により、別のタスクに時間を解放したり、残業を減らしたり、未使用のままのキャパシティを生み出したりする可能性があります。財務的価値を割り当てる前に、どの結果が当てはまるかを特定してください。
実際の比較は、割り当てられた設備と備品のコストに、消耗品、メンテナンス、労力、および品質の損失を加え、受け入れられた生産高で割ったものです。根拠を見える状態にしておきましょう。 2 つの方法で生成されるスクラップの量が異なる場合は、試行したすべてのピースで除算しないでください。
ツールと並行してバッテリーとアクセサリ システムを計画する
コードレス ツールの場合は、バッテリーと充電器の正確な互換性、選択したパッケージに含まれるもの、充電がシフトにどのように適合するかを確認してください。類似の電圧ラベルまたは同じブランド名だけから互換性を推測しないでください。
メーカー指定のバッテリー、充電器、およびバッテリー状態のチェックを機器計画に含めます。上記の BOSI の例では、ドリルドライバーのページには 2.0Ah パックがリストされていますが、レシプロソーには 4.0Ah がリストされています。選択した完全なパッケージとそのタスク要件を比較します。これらの数値だけでは、互換性や実行時間の比率を証明するものではありません。空気圧ツールの場合は、ハンドヘルド ユニットのみの価格設定ではなく、必要な供給品と接続も含めてください。
また、欠けているビット、摩耗した刃、利用できない充電パック、またはツール自体など、どのアイテムが作業を中断する可能性が最も高いかを確認します。バックアップ計画は、実際の中断に対処する必要があります。別のモーターを購入しても、適切なアクセサリの不足は解決されません。
手動工具と電動工具の連携方法
便利なワークショップ方法では、各ツールを適切に処理できるステージに割り当てます。必要な長さにカットされたコンポーネントの場合は、必要な仕上がり寸法と表面状態に基づいて順序を計画します。
- 見つけて保持します。正しい基準からマークを付け、コンポーネントを適切な治具、万力、またはクランプに固定します。切断パスと必要な工具の移動をクリアしたままにしておきます。
- 切り込みを入れます。材料、セクション、アクセス、切断要件に適した手動または電動のこぎりを選択してください。刃と設定を運用に合わせてください。
- エッジを仕上げます。部品を許容寸法の外に出すことなく、バリを除去したり、必要な仕上げ作業を完了したりできます。
- 完成した部品を検査します。指定された長さ、直角度、刃先の状態を適切な測定器で確認してください。
これらはさまざまな切断方法の例であり、あらゆる材質や公差に対して互換性のあるペアではありません。ガイド付きの直角な切断が必要な場合は、フリーハンドのオプションよりも別の鋸や治具を使用する方が適切な場合があります。
同じ作業分担が締結にも適用されます。位置決めとねじのかみ合い、打ち込み、指定された締め付け、および受け入れチェックには、異なるツールが必要になる場合があります。速度を比較する前に、これらの段階を一緒に計画してください。
ワークショップやプロジェクトチームのための実践的な選択チェックリスト
サンプルをリクエストしたり、変更を承認したりする前に、短いタスク仕様を作成してください。これにより、サプライヤーと作業を行う人々に、候補を比較するための共通の基準が与えられます。
- ワークについて説明します。材質、関連する寸法、ファスナーまたはカットの種類、および損傷を受けないようにしておきたい表面を記録します。
- 完成結果を定義します。図面要件または接合手順と結果の確認方法を記載します。
- 作業位置を説明します。リーチ、クリアランス、オペレーターの姿勢、ワーク保持力、利用可能なエネルギー供給を含みます。
- 仕事量を述べます。臨時の修理と繰り返しの作業を区別し、バッチサイズと切り替え頻度を記録します。
- 完全なセットアップを評価します。選択した工具、付属品、治具、確認方法を想定条件で組み合わせて試してください。
- 決定記録を保管してください。受け入れられた結果、完了時間、中断、物理的要求、および適用されるコスト項目を比較します。
ツールの品揃えについては、すべての手動バージョンと電動バージョンでリストを埋めるのではなく、それらのタスクを中心に候補をグループ化します。便利な修理セットにはコンパクトな手動ドライバーとドリルドライバーの両方が必要な場合がありますが、特定の生産ステーションには専用の治具と制御されたドライバーが必要な場合があります。
サンプルの承認を正確な構成と照合する
のBOSI の製造とテストの概要当社の製品開発と検査能力について説明します。サンプル評価の場合は、承認レコードを、注文する予定の構成 (ツール、バッテリー、アクセサリ、治具、材料、および受け入れ要件) に関連付けます。
たとえば、どのドリルドライバーの電圧構成が評価されているかを特定し、選択したビットと動作モードを記録します。弓のこについては、300 mm フレームに取り付けられたブレードを記録します。その設定で測定結果を保持するため、ある構成の承認が別のパッケージに暗黙的に適用されることはありません。
手動工具および電動工具の安全性とメンテナンス
手動操作は安全評価ではありません。どちらのカテゴリーも不適切な使用とメンテナンスを行うと、重傷を負う可能性があります。実際のツール、タスク、作業環境に合わせてコントロールを選択します。
ツールとアクセサリをタスクに合わせて選択する
工具、ビット、ブレード、ソケット、または研磨アクセサリの使用目的と状態を確認してください。互換性、定格、保護、および動作制限については、製造元の指示に従ってください。欠陥のある機器は使用から外してください。
作業に応じてワークを固定します。切れ味の悪いブレード、不良な位置合わせ、損傷した凹部、または不安定なセットアップを補うために追加の力を加えないでください。停止して原因を修正してください。
ツール、作業エリア、電源を確認してください
- 使用前にハンドル、ガード、スイッチ、ケーブル、ホース、接続部、バッテリーを該当する場合は点検してください。
- 付属品の交換やメンテナンスの前に、指示に従ってエネルギー源を隔離してください。コードレスツールにはまだ電源があります。
- 適切なワークホールディングときれいな作業エリアを用意してください。作業経路や飛来する可能性のある破片に人を近づけないようにしてください。
- タスクの危険性評価を通じて、目、聴覚、呼吸器、その他の保護具を選択します。 1 つの PPE の組み合わせがすべてのツールに適合するとは考えないでください。
- 湿った場所、可燃性雰囲気、粉塵、電気工事などの現場の要件を確認してください。通常の手動ツールやバッテリーツールは自動的には適していません。
これらのチェックは、次の一般的なアプローチに従います。OSHA 工具安全小冊子;操作には引き続き、適切な指示と現場管理が必要です。
繰り返し作業する場合は、グリップ、手首の位置、振動、ツールの重量、リーチを評価します。ロードされた工具と実際のワーク保持装置の配置を含めます。電動操作により、ツールのサポートや位置決めの労力を含む、タスク全体の要求が軽減されるかどうかを確認します。
ワークを配置して保持している部品を検査します。
検査には、バイス、クランプ、ストップ、および接触面を含めます。クランプの開口部、スロートの深さ、接触面をジョブに合わせます。締め付ける前に、損傷や完全な接触がないか確認してください。
部品に到達したクランプが、操作のために適切に配置されていない可能性があります。保持装置がツールパスに障害物を残さず、許容できない動きやマーキングをせずにワークをサポートしていることを確認します。切削工具や駆動工具が良好な状態にある場合でも、位置決め面が摩耗すると結果が変化する可能性があります。
よくある質問
コードレスドリルは手動ドライバーの代わりに使用できますか?
ドリルドライバーは、正しいビットと動作モードを使用して、適切なネジ締め作業を処理できます。アクセスまたは直接制御する方が作業に適している場合は、手動ドライバーを使用できるようにしてください。どちらのツール カテゴリも、それ自体では指定された締め付け結果を確認するものではありません。
手動工具は小さな作業にのみ適していますか?
いいえ。手動ツールは、大規模なプロジェクト内での位置決め、保持、調整、仕上げを実行できます。力、繰り返し、アクセス、および必要な結果を確認して、特定の手動操作が実用的かどうかを判断します。
初心者は常に手工具から始めるべきでしょうか?
目的のタスクに合わせてトレーニングと機器を選択してください。手動工具を使用しても、ワークピースを切断したり、押しつぶしたり、滑らせたり、損傷したりする可能性があります。初心者には指導、必要に応じて監督、そしていずれかの方法に適したセットアップが必要です。
次の作業に向けて、材料、必要な結果、数量、アクセス、検査方法を書き留めます。の正確な構成を比較してください。BOSI 手動ツールの範囲そしてコードレス電動工具のラインナップ。ワークショップの品揃えやサンプルの評価については、BOSI にタスク要件と優先構成を送信するしたがって、議論は完了する必要がある作業から始まります。